
紧凑的双足外形
Microduck 被描述为一款 25 厘米高的双足机器人,带有关节腿、头部和颈部,专为运动实验而非静态演示而设计。
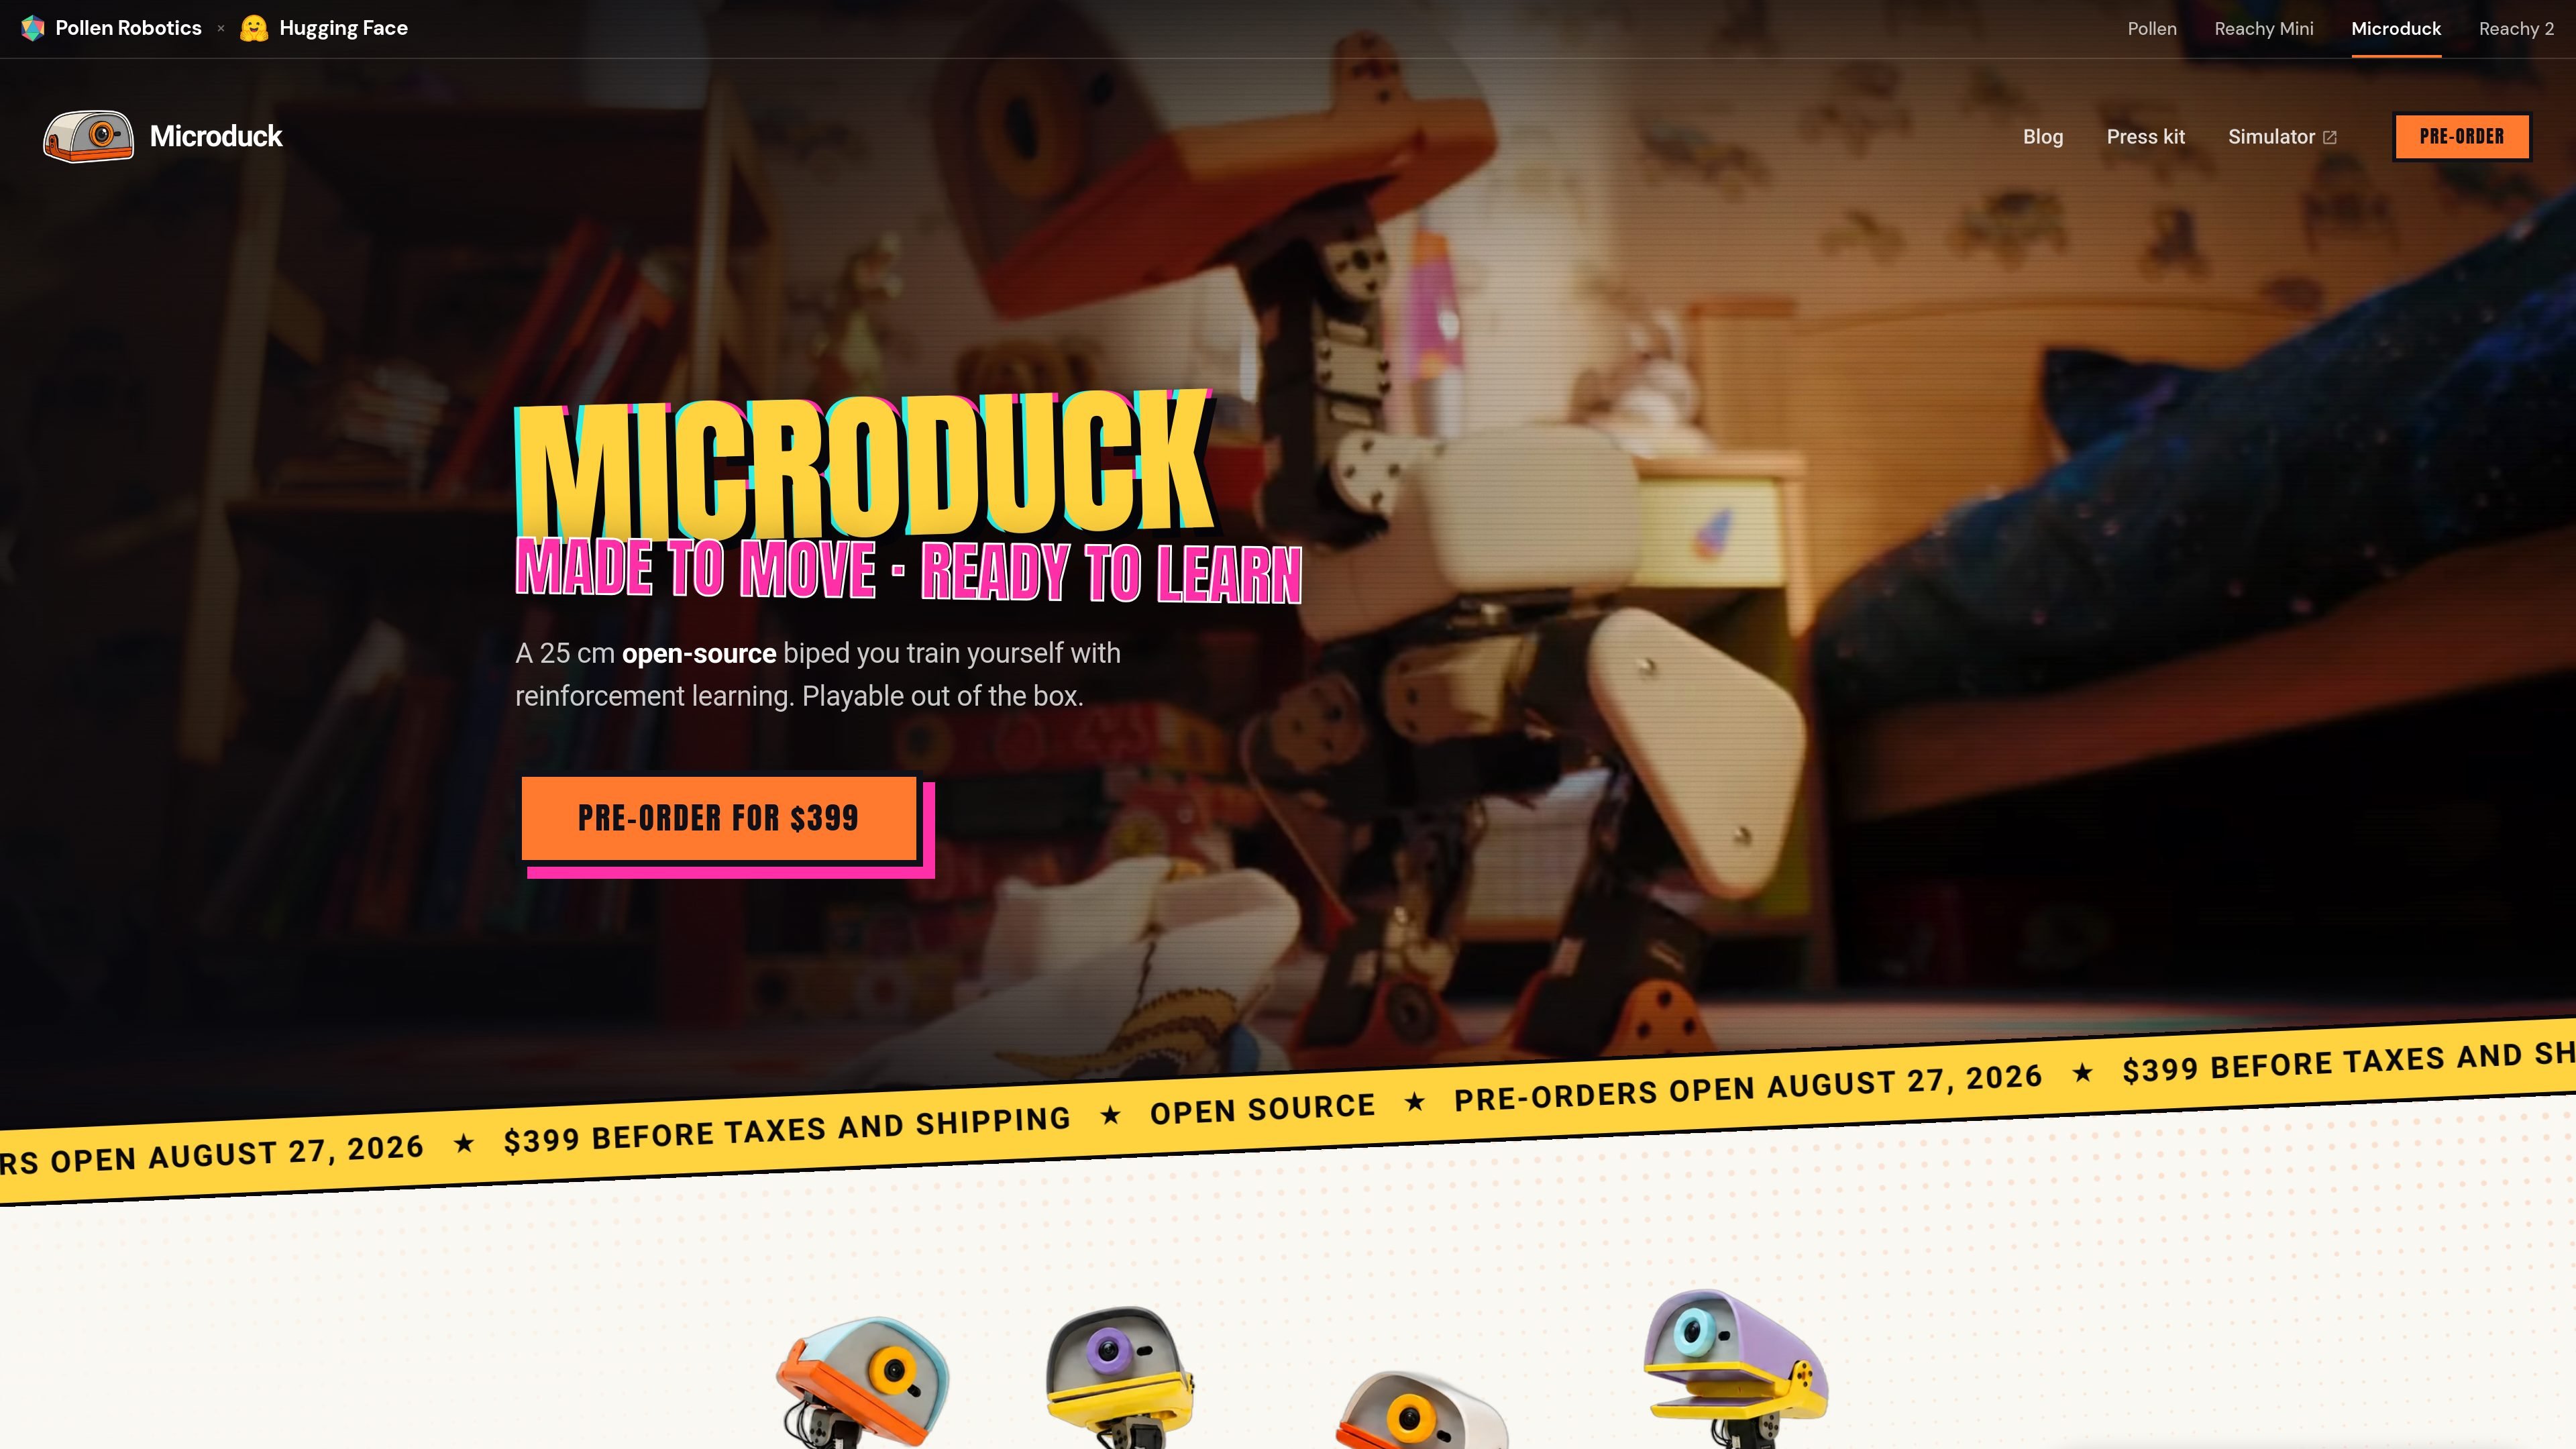
Microduck 是 Pollen Robotics 推出的一款小型开源双足机器人,定位为强化学习实验和趣味机器人平台。资料将其描述为 25 厘米高,配备 15 个电机、摄像头、LiDAR、两个 IMU,以及一个可抓取的喙。
这款产品可开箱即玩,但其主要用途是让用户在仿真中训练新行为,并将其迁移到实体机器人上。网站描述了一种从物理仿真开始、部署到机器人、随后再进行改进并重新发布为新策略的流程。
Microduck 被描述为一款 25 厘米高的双足机器人,带有关节腿、头部和颈部,专为运动实验而非静态演示而设计。
网站重点介绍了前置摄像头、紧凑型 LiDAR,以及两个 IMU——一个在机身中,一个在头部——以支持感知与运动感知。
一个可抓取的关节喙让机器人能够拾取和操纵小物体,包括网站上展示的趣味演示动作。
机器人出厂时内置 7 种训练好的动作,主页展示了行走、坐下、踢腿、抓取、轮滑以及跌倒后重新站起等行为。
产品页面说明行为在物理仿真中训练,然后部署到真实机器人上,并由开源技术栈支持“精炼—再训练”循环。
新闻资料包提到 Wi‑Fi 和 Bluetooth 连接、可拆卸的 NP-F550 电池,以及基于 Rockchip RK3566 并带有 AI 加速器的机载计算平台。
在仿真中训练行走、坐下、踢腿、抓取或恢复行为,然后将生成的策略部署到实体机器人上。
使用随附的控制器和出厂行为在无需先构建软件的情况下探索机器人,适合演示和早期评估。
迭代行为策略、改进仿真,并将变更重新发布为面向社区或实验室流程的新技能。
将机器人作为小型实体平台用于机器人教育,尤其适合展示紧凑形态下的运动、感知和策略训练。
使用开源 SDK、robotctl 命令和仿真工具,在本地机器上通过联动工作流测试机器人。
Microduck 是一款 25 厘米高的双足机器人,面向趣味学习和强化学习实验。源内容说明它可开箱即玩,其开源软件栈可让你在仿真中训练新行为,并将其运行到机器人上。
源内容描述了一个开源软件栈,包括 SDK、仿真环境和 RL 训练栈,并说明可以使用 robotctl 命令对机器人进行配置、更新和监控。它还提到可以在 MuJoCo 中训练策略,并将其部署到实机上。
产品资料说明机器人出厂时支持游戏手柄控制,并在发布时提供自主行为,因此在编写代码之前就可以使用。资料还提到,可以在你自己的机器上或通过 Hugging Face Jobs 重新训练行为。
源内容说明软件栈基于 Apache-2.0 许可开源。它也说明机械和电子设计文件并不开源,因此不应将该机器人描述为开源硬件。
网站列出了含税和运费前的 399 美元介绍性价格,预售于 2026 年 8 月 27 日开放,首批交付目标是在 2026 年圣诞节前。

ByteAsk 是面向 C 和 C++ 的终端优先 AI 编码 agent,可直接编辑仓库,并在展示 diff 前用真实编译器、调试器、sanitizers 和测试验证修改。提供免费版与付费方案。

CreateOS Sandbox 是基于 Firecracker 微型虚拟机的隔离计算环境,用于运行代码和 agent 工作负载,支持私有网络、SDK、CLI 和 MCP 程序化控制。

hob 是面向编码 agent 的独立工作区,可将 agent 会话、终端、历史记录和后续工作围绕你已在用的工具与提供商有序管理,适合重视本地路由、历史和工作区结构控制的开发者。

Manta AI 是面向团队的自治式网页应用测试工具,可从 URL 自动探索应用、映射行为、捕捉回归,并用自然语言生成测试,无需脚本或维护选择器。

SonOf 连接你的代码仓库和 PM 工具,审计代码库与产品上下文,将已批准工作转为可交付工单,并由资深工程复审,适合缺少完整团队的创始人和技术负责人。

Ghost 是一款基于终端的 AI 助手,可在命令行中聊天、生成代码并运行任务。内置免费模型,支持 Linux、macOS 和 Windows,且为开源项目。