
多输入资产创建
上传原始 3D 模型、2D 图片,或用文本描述资产。网站说明上传前无需预处理或手动格式转换。

Rigyd 可根据 3D 模型、图片或文本生成用于机器人仿真的 SimReady 3D 资产和场景,输出 OpenUSD 与 MJCF,适配 NVIDIA Isaac Sim 和 MuJoCo。
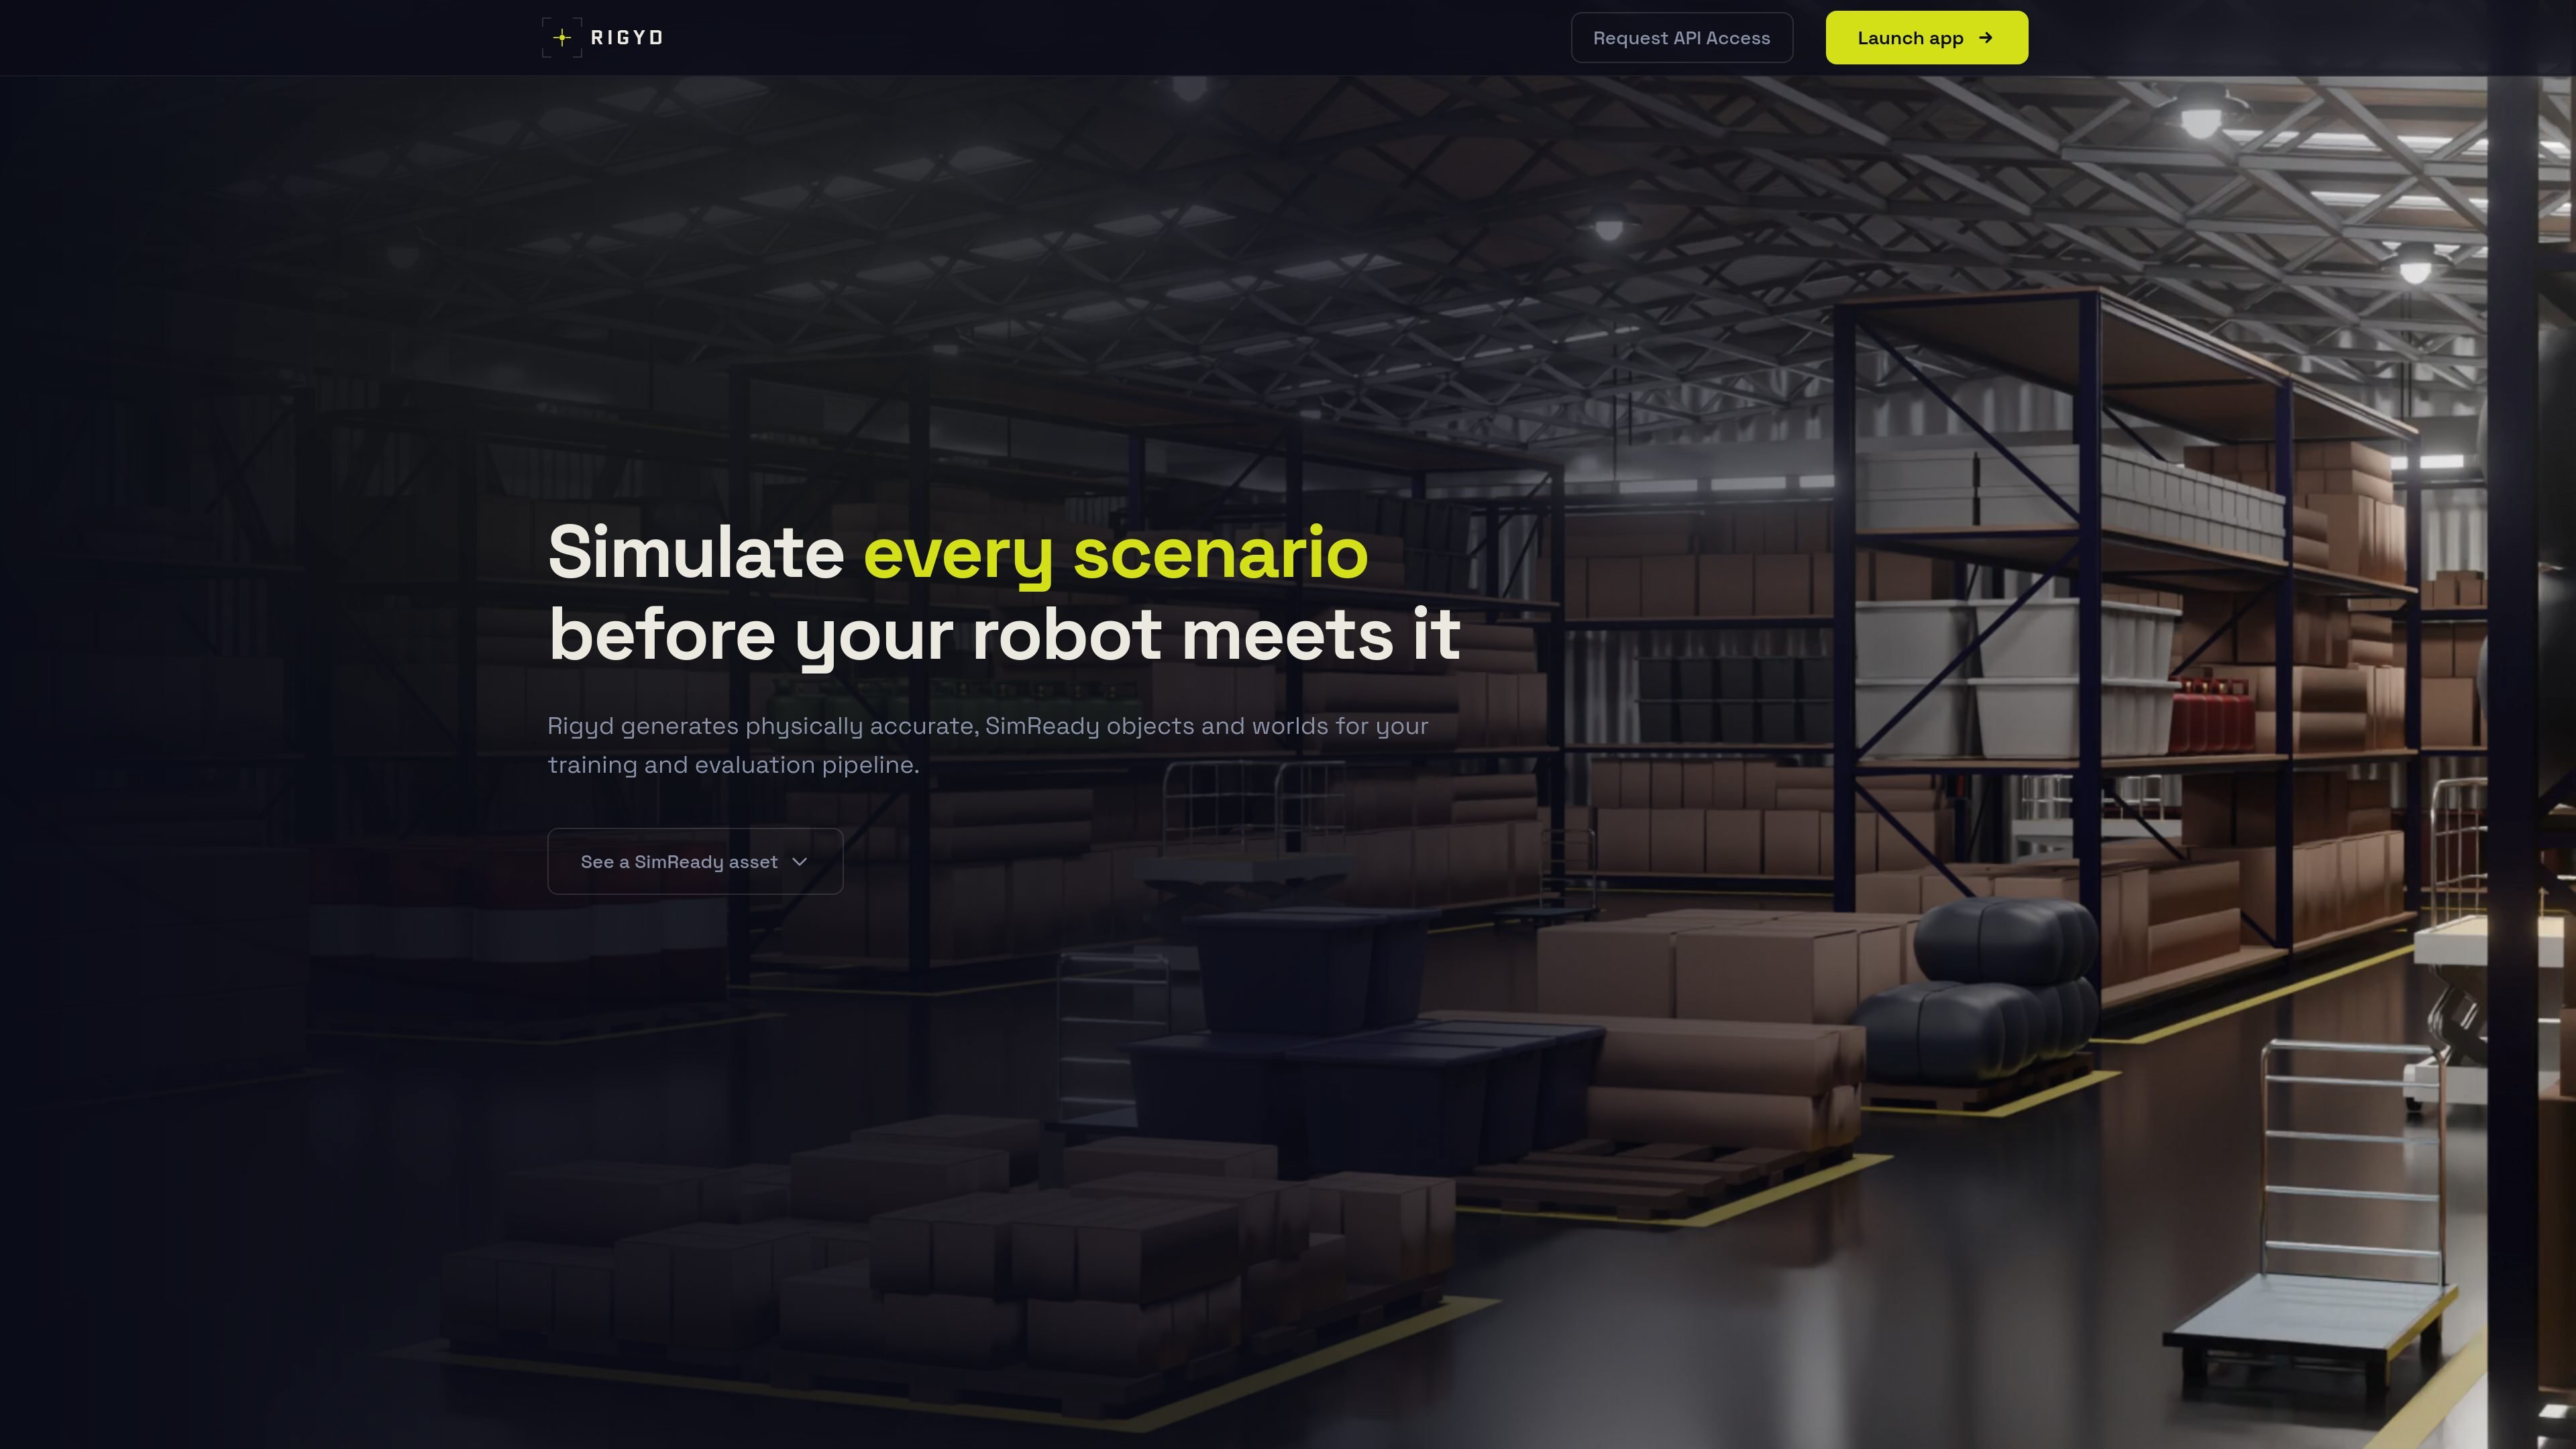
Rigyd 可生成用于机器人仿真的 SimReady 3D 资产和场景。它可以接收原始 3D 模型、图片或文本描述,并生成可用于仿真工作流、而不仅仅是几何文件的物理准确输出。
公开页面重点强调面向仿真的自动增强:物理属性、碰撞几何、语义标注,以及以 OpenUSD 和 MJCF 进行的仿真器友好打包。Rigyd 将这一流程定位于使用 NVIDIA Isaac Sim、MuJoCo、Genesis 及相关机器人环境的团队。
上传原始 3D 模型、2D 图片,或用文本描述资产。网站说明上传前无需预处理或手动格式转换。
Rigyd 会基于源内容估算密度、摩擦、恢复系数、质量、质心和惯性,并结合网格体积、几何形状和经过校准的材料数据库。
该流程会自动生成碰撞几何体,并使用凸分解/V-HACD;网站将其描述为针对 PhysX 等仿真运行时优化。
可导出带有 USDPhysics schemas 的 OpenUSD SimReady 资产,以及用于 MuJoCo 的 MJCF。首页还说明资产为 Z-up、米制、单刚体,并且 URDF 即将推出。
输出流程包含 106 项检查的验证器和 Omniverse 资产验证报告,有助于在资产用于仿真前确认结构。
该产品可生成大量不同的资产和场景,包括适合机器人训练管线的领域随机化友好变体。
在你需要的不只是渲染几何时,将现有 CAD 或网格库转换为物理准确的仿真资产。
生成大量不同的对象和场景变体,用于领域随机化和机器人策略训练。
为使用 NVIDIA 技术栈的机器人团队准备兼容 Isaac Sim 的 OpenUSD,包含物理 schemas、碰撞几何和验证。
在需要具备物理感知的对象用于机器人学习、测试或评估时,创建可供 MuJoCo 使用的 MJCF 资产。
支持需要通过 API 批量创建大量资产和场景的企业仿真项目,覆盖目录或类仓库环境。
Rigyd 支持 3D 模型(如 .glb、.fbx 和 .obj),以及 2D 图片和文本描述。来源页面说明上传前无需预处理;系统会自动处理几何清理、物理属性估算、碰撞网格生成和语义标注。
Rigyd 输出带有 USDPhysics schemas 的 OpenUSD 资产以及 MJCF 导出。Isaac Sim 页面说明 OpenUSD 输出包含 PhysicsRigidBodyAPI、PhysicsMassAPI 和 PhysicsCollisionAPI,首页还提到 URDF 即将推出。
来源页面将其描述为一个全自动流程。你上传模型、图片或文本提示词后,Rigyd 会渲染视图、根据几何和材料估算物理属性、生成碰撞壳体,然后在下载前对结果进行验证。
Rigyd 面向机器人仿真、具身 AI 和机器人学习/评估工作流,这些场景需要物理准确的资产和场景。网站明确提到 Isaac Sim、MuJoCo、Genesis 和 Gazebo 作为支持的仿真目标或相关页面。
网站上的定价页面不可用,但首页和 Isaac Sim 页面显示支持 API 访问以及用于批量处理的企业版方案。网站还说明,高用量使用需要申请 API 访问。

DeepMotion 是一款基于网页的 AI 动作捕捉与 3D 动画平台,提供 Animate 3D 视频转动画和 SayMotion 文本生成动画,支持浏览器创作并导出常用制作格式。
sizeless 是面向土木工程与公用设施施工的数字孪生和自动化文档工作流。SiteScan 将 iPhone Pro 视频转换为 3D 点云、DWG/DXF 竣工图及面向 GIS 的管线模型。
Atlasly 是面向建筑师、房地产开发商和城市规划师的 AI 场地分析与可行性工具,可在网页应用或通过 MCP 连接的 AI 助手中评估规划限制、步行可达性和城市环境。

anyCreature 是一个 GitHub 项目,可将简短文本指令转为可直接用于游戏的 3D 生物。它将单个 JSON 规格编译为带动画、顶点色、环境光遮蔽烘焙和离线展示浏览器的蒙皮 GLB。

模袋云是一款低门槛的在线别墅建模软件。

Vizcom 是一款面向产品设计师和团队的 AI 设计平台,可将草图转化为逼真的 3D 渲染,支持迭代、场景化可视化、动画及团队协作,适用于付费、教育和免费入门方案。