
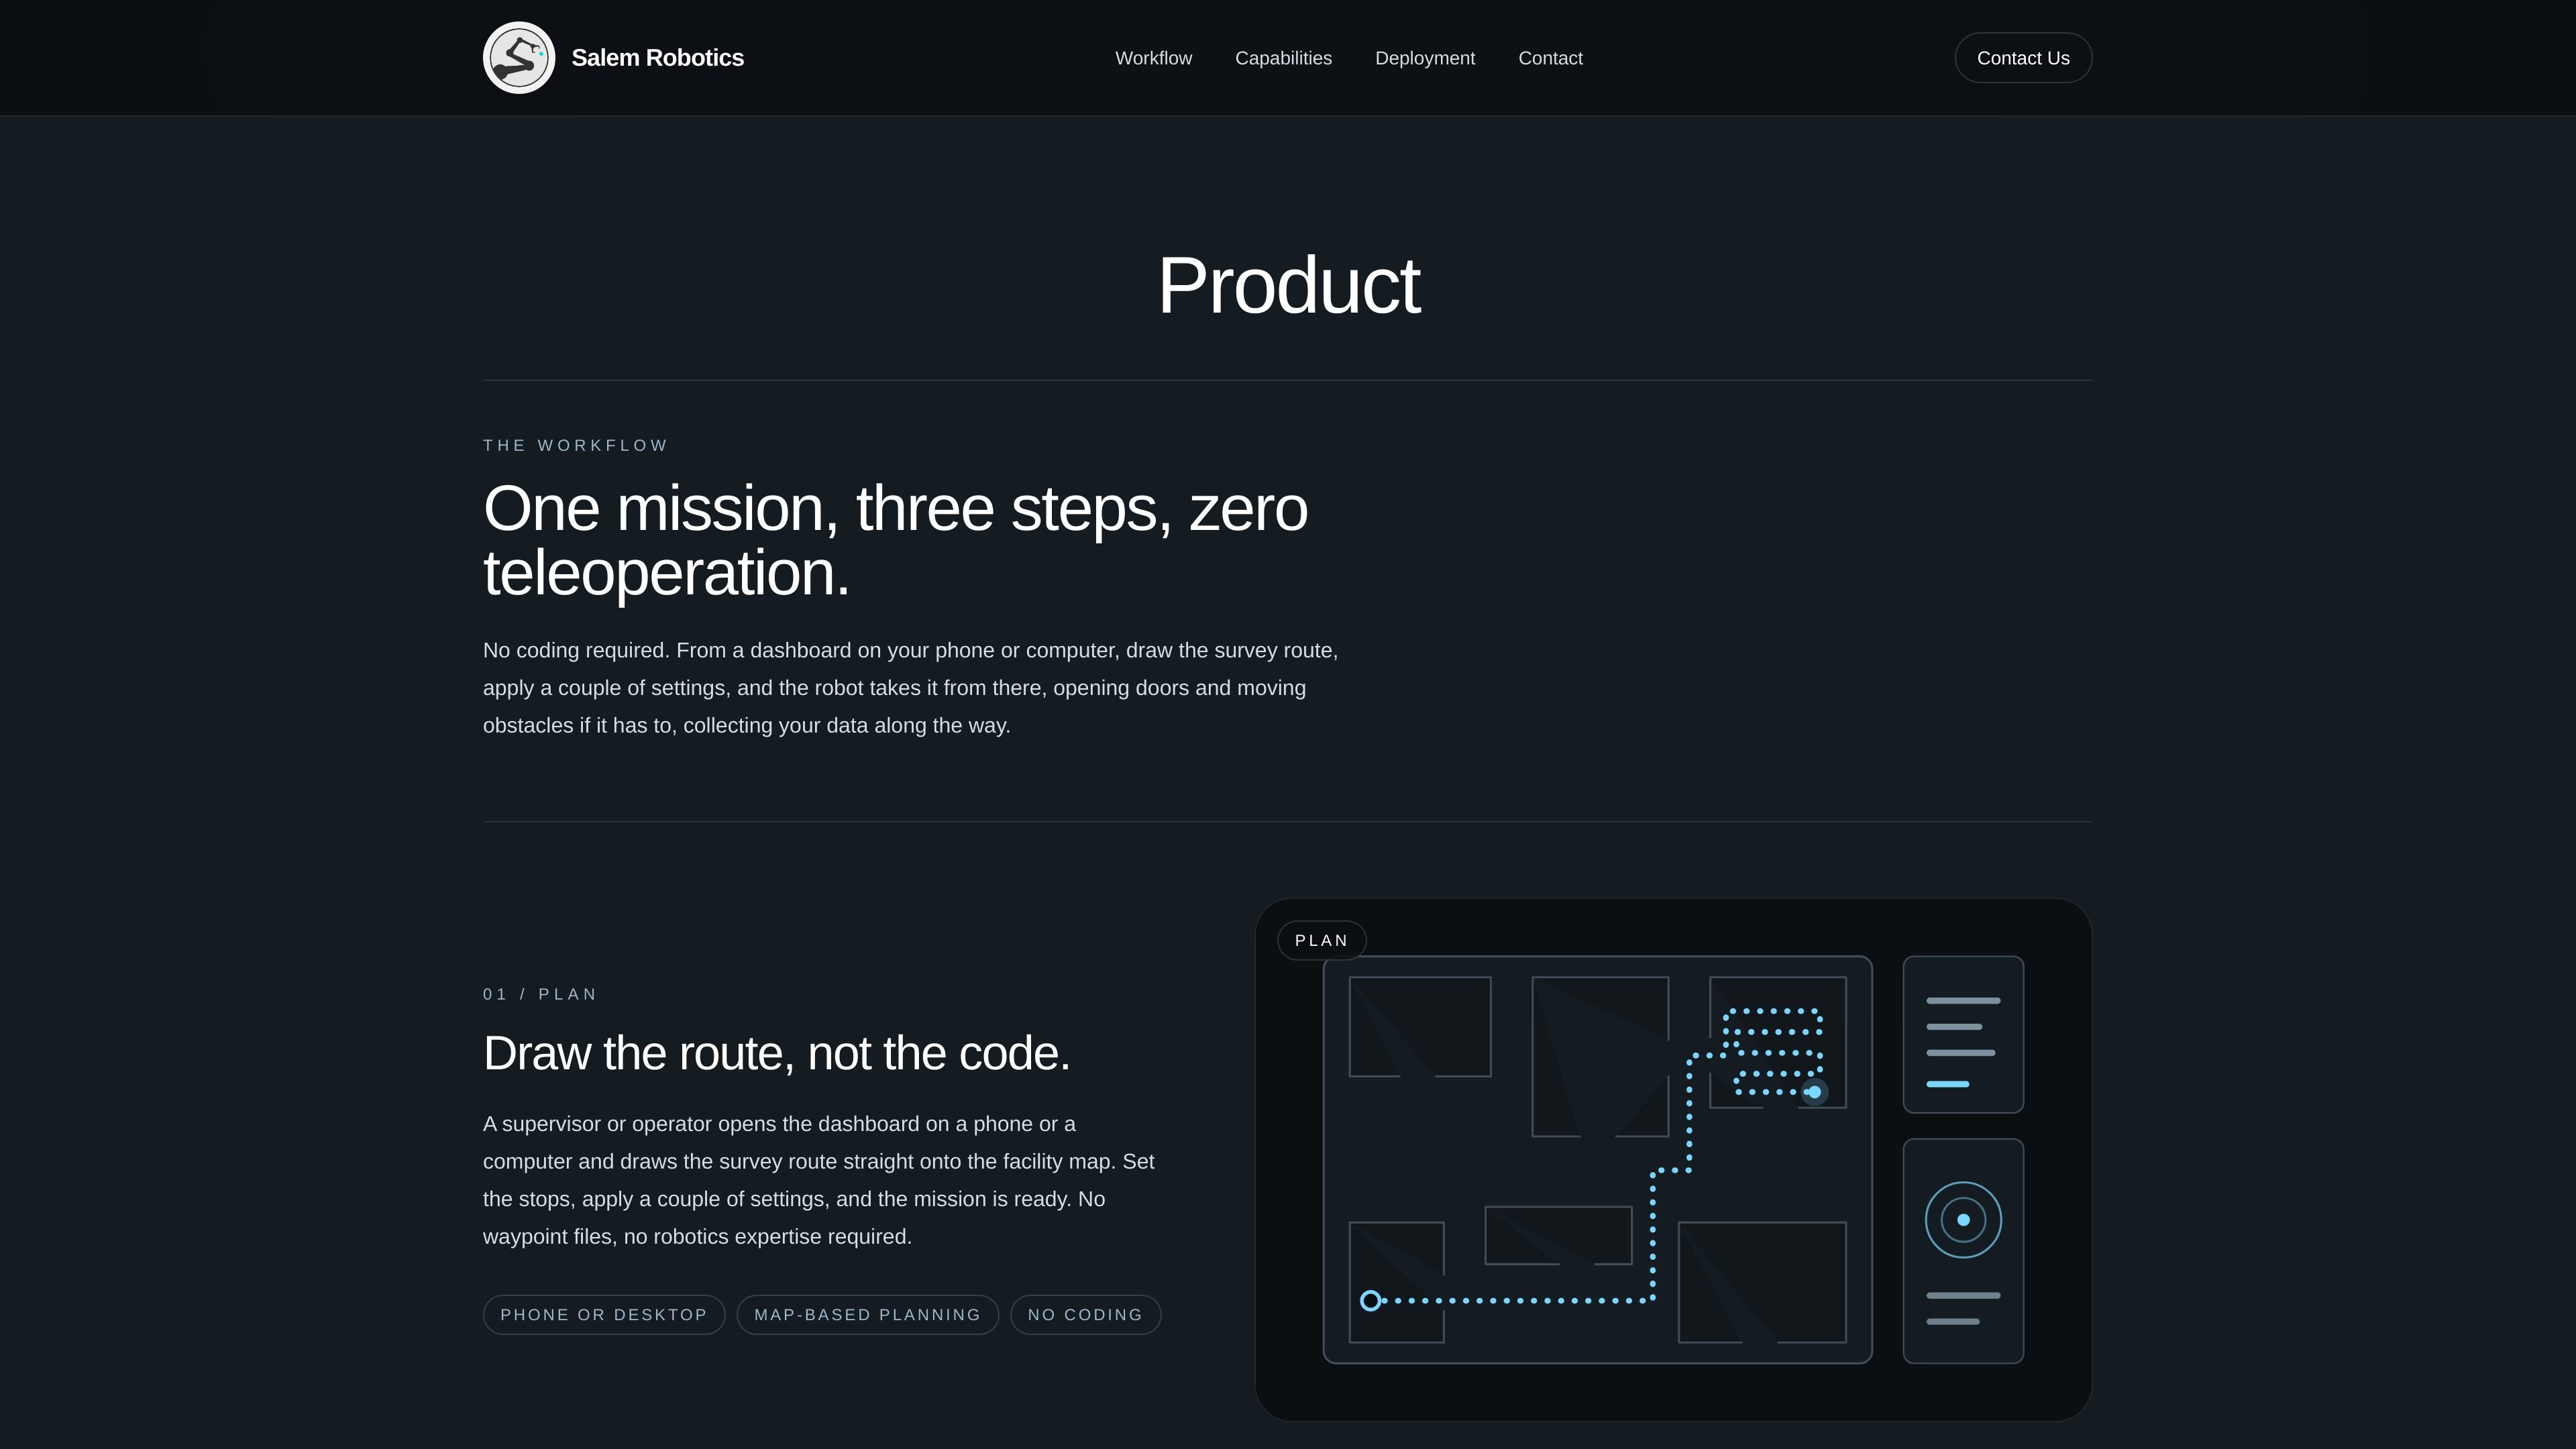
以地圖為基礎的任務規劃
操作員可直接從手機或桌面儀表板在設施地圖上建立巡檢路線,接著設定停靠點與任務設定,不需要航點檔案或程式設計。
Salem Robotics 是一個用於危險工業設施中自主巡檢、測繪與監測的軟體平台。它將機器人端自主能力與操作員儀表板結合,讓團隊可規劃任務、免遙控執行,並在單一工作流程中檢視產生的資料。
此平台被定位為適用於受管制與現場受限環境,在這些環境中,巡檢工作需要被地圖化、加上時間戳記,並與設施幾何資訊對應回溯。來源強調簡潔的規劃—執行—報告流程、硬體無關部署,以及對本地或低連線環境的支援。
操作員可直接從手機或桌面儀表板在設施地圖上建立巡檢路線,接著設定停靠點與任務設定,不需要航點檔案或程式設計。
平台可自動執行,包括在人員與設備周圍導航,以及在需要時移動障礙物。
Salem 將測繪、巡檢與操作整合於單一任務中,讓機器人在執行路線時同步蒐集資料。
任務結果會轉換為可供合規使用的報告,包含熱圖、AI 洞察與空間連結的讀數。
Salem 的設計目標是擴充既有機器人系統,而非要求單一硬體堆疊。
系統支援連線、低連線與空氣隔離操作,並可透過本地或底座式儀表板存取。
為例行巡檢繪製路線,然後讓機器人蒐集讀數,並以將資料對應到設施位置的報告完成任務。
將平台用於核能巡檢、輻射調查、LDAR、腐蝕檢查、NDT 或溫度量測等專門工業測繪。
在機器人必須在不直接遙控下,與人員、設備及變動條件共存的工業空間中運作。
可部署於網際網路存取受限或完全無網路的站點,在機器人上執行自主功能,並透過停靠站或本地伺服器存取儀表板。
延伸已在使用中的機器人車隊,而不是採用固定的硬體系統,接著加上規劃與報告工作流程。
Salem Robotics 是為危險工業設施中的自主巡檢與資料蒐集而設計。來源特別提到核能巡檢、輻射調查、LDAR、腐蝕檢查、NDT 以及溫度量測工作流程。
主管或操作員可使用手機或電腦儀表板,在設施地圖上繪製巡檢路線、設定停靠點並套用幾項設定。接著機器人便可在沒有直接遙控的情況下執行任務。
平台會產出符合合規要求的任務報告,包含具時間戳記、空間連結的讀數、熱圖,以及可標示執行期間潛在安全風險的 AI 洞察。
來源指出 Salem 為硬體無關,並可延伸工業設施中既有使用的機器人系統。它也可支援搭配 Salem 的自主與資料工作流程的機器人完成整體部署。
來源提到其支援連線、低連線與空氣隔離站點,並可在機器人上執行運行時操作,同時透過停靠站或本地伺服器存取儀表板。

OpenFlags 是一個開源、自架的功能旗標平台,專為現代 JavaScript 團隊打造。支援本地評估、分階段釋出與精準發佈,並將旗標資料保留在自有基礎架構中。

PromptScout 追蹤 ChatGPT、Gemini、Google AI Overviews 與 Perplexity 如何提及你的品牌或競品,並結合來源分析與網站稽核,協助團隊決定接下來要優化內容、定位或網站準備度。

Biji是一個多功能平台,旨在透過創新工具和功能提升生產力。

Sleek Analytics 是一款重視隱私的網站分析工具,提供即時訪客追蹤、Core Web Vitals 與營收歸因,幫助網站主在無 cookie 橫幅、低負擔安裝下掌握流量與轉換。

Codex Plugins 將可重用技能、應用程式整合與 MCP 伺服器打包成可安裝到 Codex app 或在 Codex CLI 使用的工作流程,方便延伸 Codex 的連線服務任務、重複使用指令與團隊共享流程。

Struere 是一個 AI 原生平台,可將試算表資料轉為結構化營運軟體,支援儀表板、警示與自動化,協助團隊取代手動試算表流程,無需從零打造客製工具。