
Creazione di asset da più input
Carica modelli 3D grezzi, immagini 2D o descrivi l'asset in testo. Il sito afferma che non è necessaria alcuna pre-elaborazione o conversione manuale del formato prima del caricamento.

Rigyd genera asset e mondi 3D SimReady per la simulazione robotica da modelli 3D, immagini o testo. Esporta OpenUSD e MJCF per NVIDIA Isaac Sim e MuJoCo.
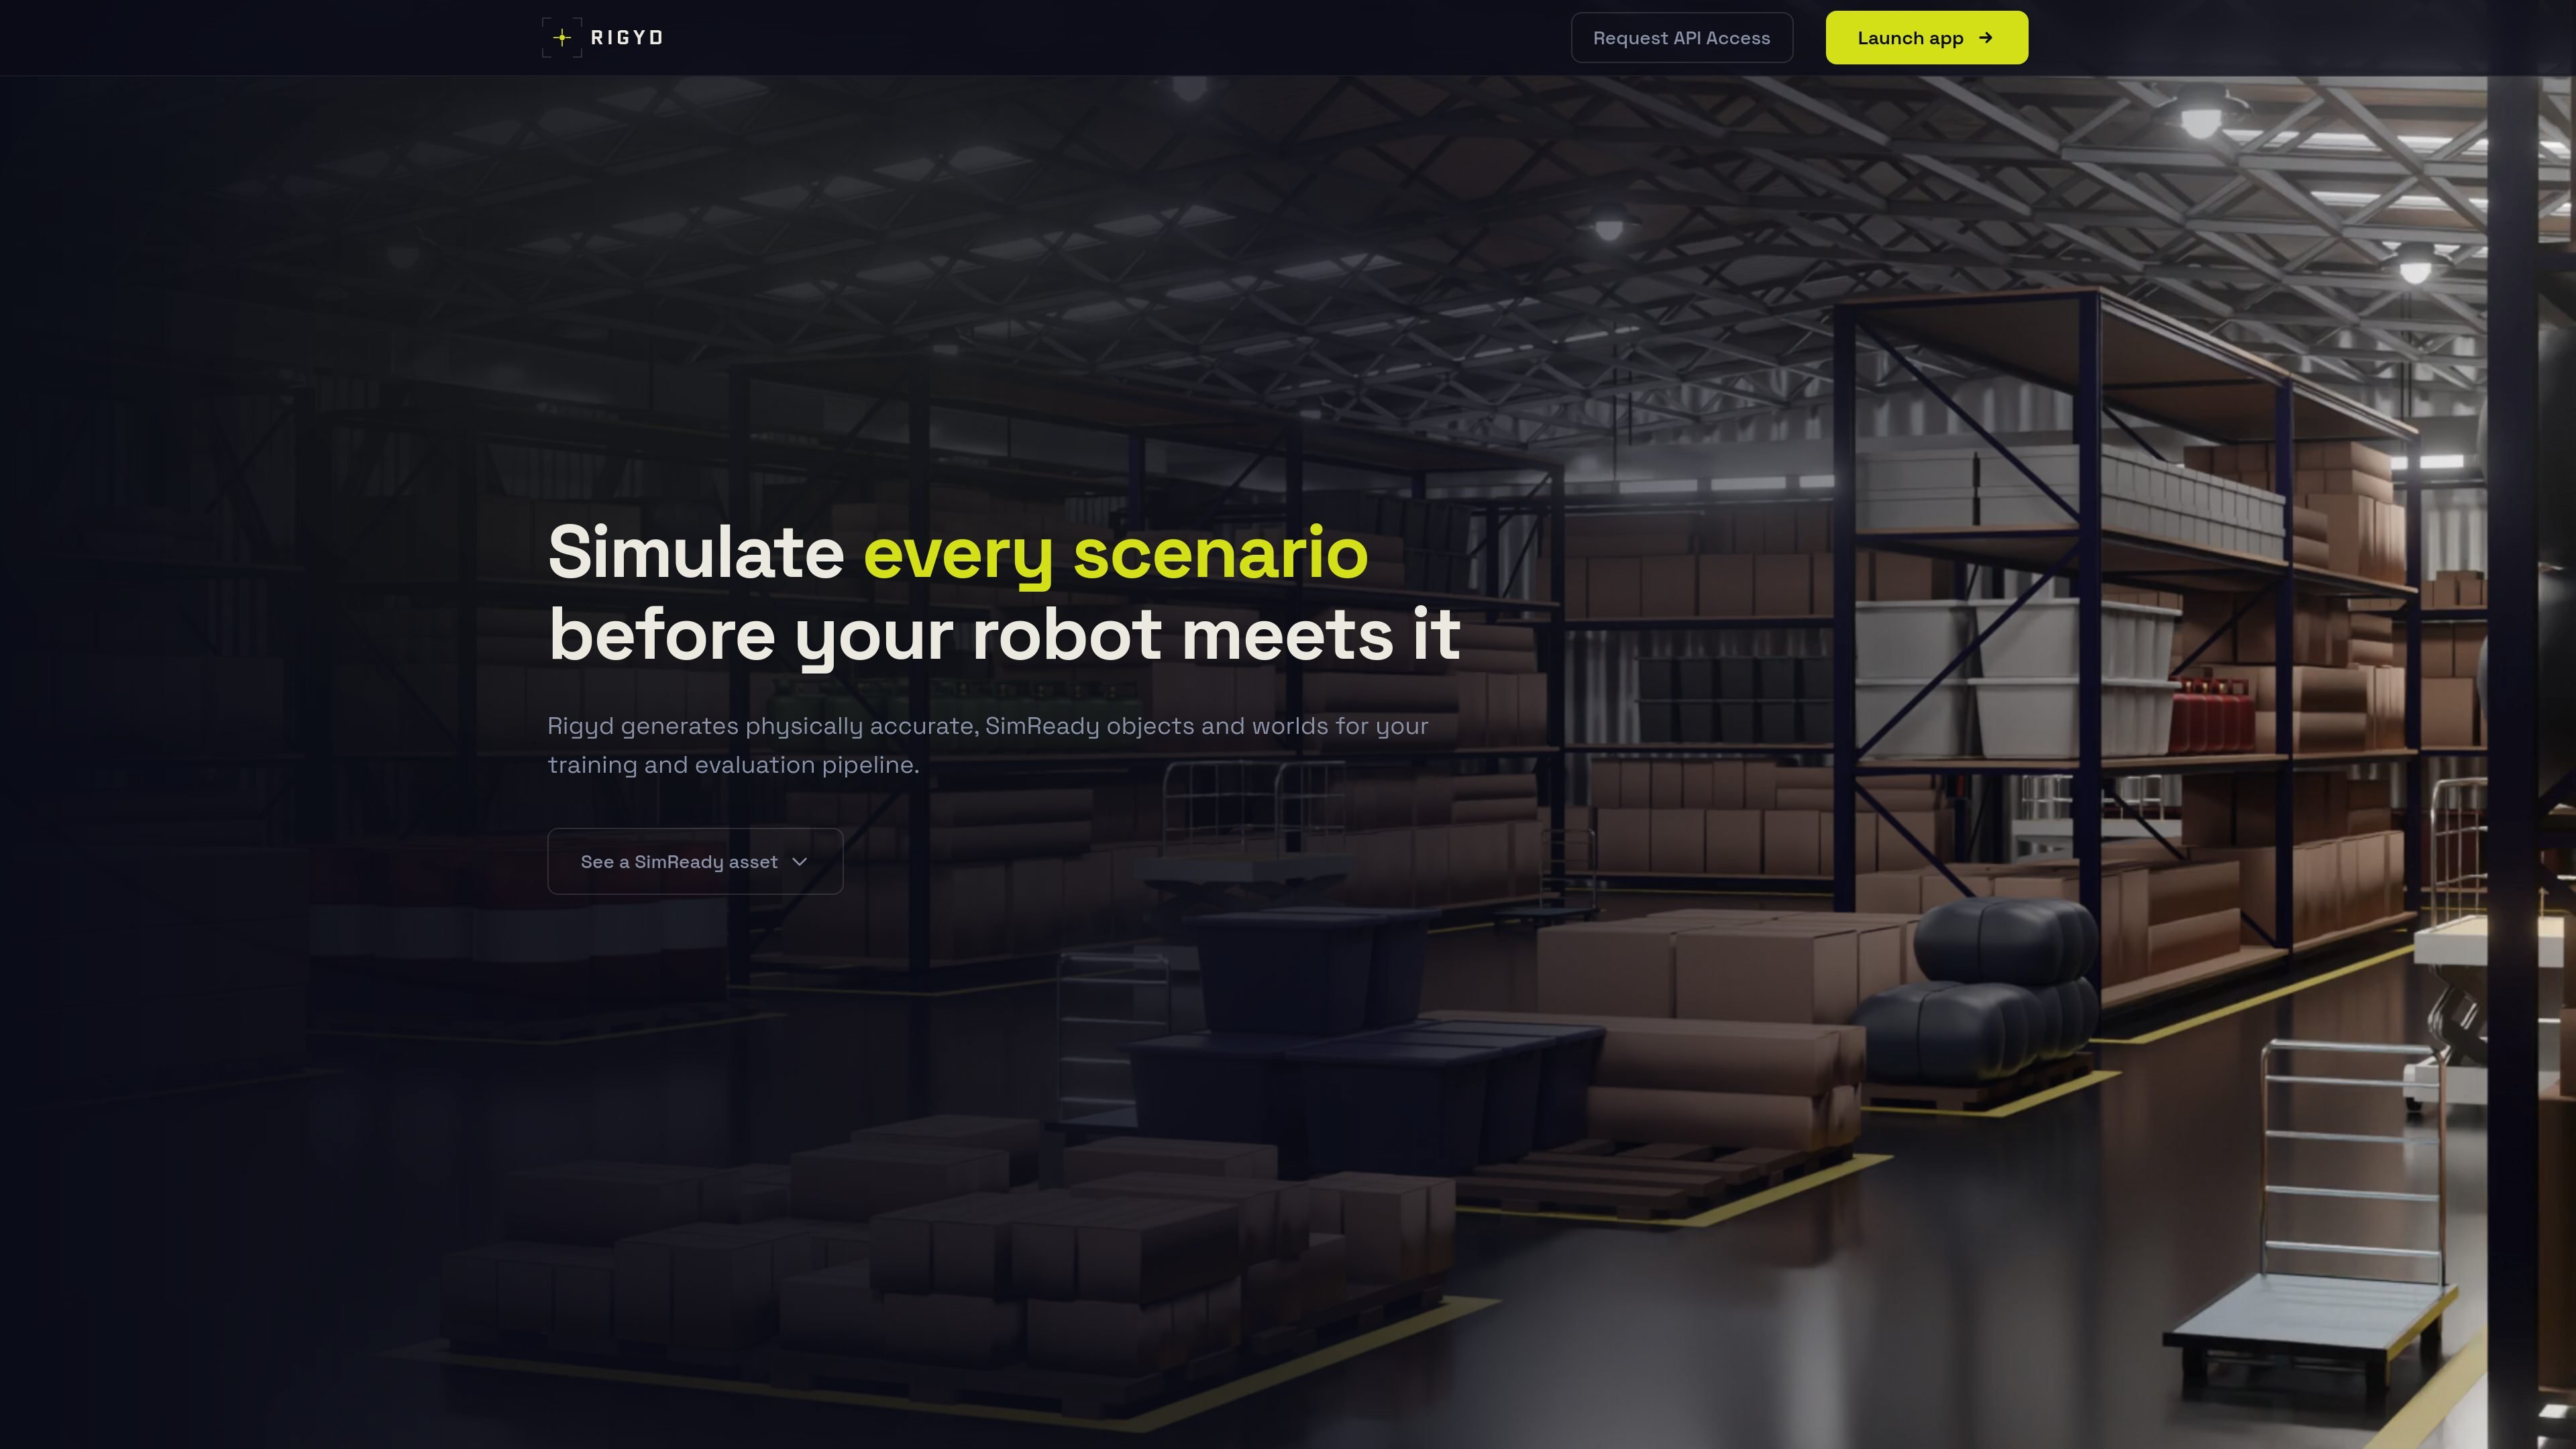
Rigyd genera asset e mondi 3D SimReady per la simulazione robotica. Prende modelli 3D grezzi, immagini o descrizioni testuali e produce output fisicamente accurati che possono essere usati nei flussi di simulazione invece di file solo geometrici.
Le pagine pubblicate enfatizzano l'arricchimento automatico per la simulazione: proprietà fisiche, geometria di collisione, etichettatura semantica e packaging compatibile con i simulatori in OpenUSD e MJCF. Rigyd posiziona questo flusso di lavoro per team che lavorano in NVIDIA Isaac Sim, MuJoCo, Genesis e ambienti robotici correlati.
Carica modelli 3D grezzi, immagini 2D o descrivi l'asset in testo. Il sito afferma che non è necessaria alcuna pre-elaborazione o conversione manuale del formato prima del caricamento.
Rigyd stima densità, attrito, restituzione, massa, centro di massa e inerzia dal contenuto sorgente, utilizzando il volume della mesh, la geometria e un database di materiali calibrato.
La pipeline genera automaticamente la geometria di collisione con decomposizione convessa/V-HACD, che il sito presenta come ottimizzata per runtime di simulazione come PhysX.
Esporta asset SimReady in OpenUSD con schemi USDPhysics e in MJCF per MuJoCo. La homepage afferma anche che gli asset sono Z-up, metrici e a corpo rigido singolo, con URDF in arrivo.
Un validatore da 106 controlli e un report di validazione degli asset di Omniverse fanno parte del flusso di output, aiutando a confermare la struttura prima che l'asset venga usato in simulazione.
Il prodotto è progettato per produrre grandi volumi di asset e scene distinti, incluse variazioni adatte al domain randomization per le pipeline di training robotico.
Converti librerie CAD o mesh esistenti in asset di simulazione fisicamente accurati quando ti serve qualcosa di più della sola geometria renderizzata.
Genera grandi raccolte di oggetti distinti e variazioni di scena per domain randomization e training delle policy dei robot.
Prepara OpenUSD compatibile con Isaac Sim con schemi fisici, geometria di collisione e validazione per i team di robotica che usano lo stack NVIDIA.
Crea asset MJCF pronti per MuJoCo quando ti servono oggetti consapevoli della fisica per apprendimento, test o valutazione dei robot.
Supporta programmi di simulazione enterprise che richiedono creazione batch via API di molti asset e scene in un catalogo o in un ambiente simile a un magazzino.
Rigyd accetta modelli 3D come .glb, .fbx e .obj, oltre a immagini 2D e descrizioni testuali. Le pagine sorgente indicano che non è necessaria alcuna pre-elaborazione prima del caricamento; il sistema gestisce automaticamente la pulizia della geometria, la stima delle proprietà fisiche, la generazione delle mesh di collisione e l'etichettatura semantica.
Rigyd genera asset OpenUSD con schemi USDPhysics ed esportazioni MJCF. La pagina di Isaac Sim indica che l'output OpenUSD include PhysicsRigidBodyAPI, PhysicsMassAPI e PhysicsCollisionAPI, e la homepage afferma che URDF è in arrivo.
Le pagine sorgenti descrivono una pipeline completamente automatizzata. Carichi un modello, un'immagine o un prompt testuale; Rigyd renderizza viste, stima le proprietà fisiche dalla geometria e dai materiali, genera gli hull di collisione e poi valida il risultato prima del download.
Rigyd è pensato per la simulazione robotica, l'IA incarnata e i flussi di lavoro di apprendimento/valutazione dei robot che richiedono asset e mondi fisicamente accurati. Il sito cita in particolare Isaac Sim, MuJoCo, Genesis e Gazebo come target di simulazione supportati o pagine correlate.
La pagina dei prezzi sul sito non è disponibile, ma la homepage e la pagina di Isaac Sim indicano l'accesso API e un piano Enterprise per l'elaborazione batch. Il sito afferma anche di richiedere l'accesso API per utilizzi ad alto volume.

DeepMotion is a web-based AI motion capture and 3D animation platform with Animate 3D for video-to-animation and SayMotion for text-to-animation. It helps creators and teams generate motion in a browser and export results in common production formats.
sizeless is a digital-twin and automated documentation workflow for civil engineering and utility construction. Its SiteScan app turns guided iPhone Pro video captures of trenches and house connections into 3D point clouds, DWG/DXF as-built plans, and GIS-oriented pipe-route models.
Atlasly is an AI site analysis and feasibility tool for architects, real estate developers, and urban planners. It helps users assess planning constraints, walkability, and urban context in a web app or through MCP-connected AI assistants.

anyCreature is a GitHub project that turns a short text order into a game-ready 3D creature. It compiles a single JSON spec into a skinned GLB with animation, vertex colour, ambient occlusion baking, and an offline showroom viewer.

模袋云 è un software di modellazione di ville online a basso ingresso.

Vizcom è una piattaforma di design AI per product designer e team che trasforma gli schizzi in render 3D fotorealistici, con iterazione e workflow di team.