
基于地图的任务规划
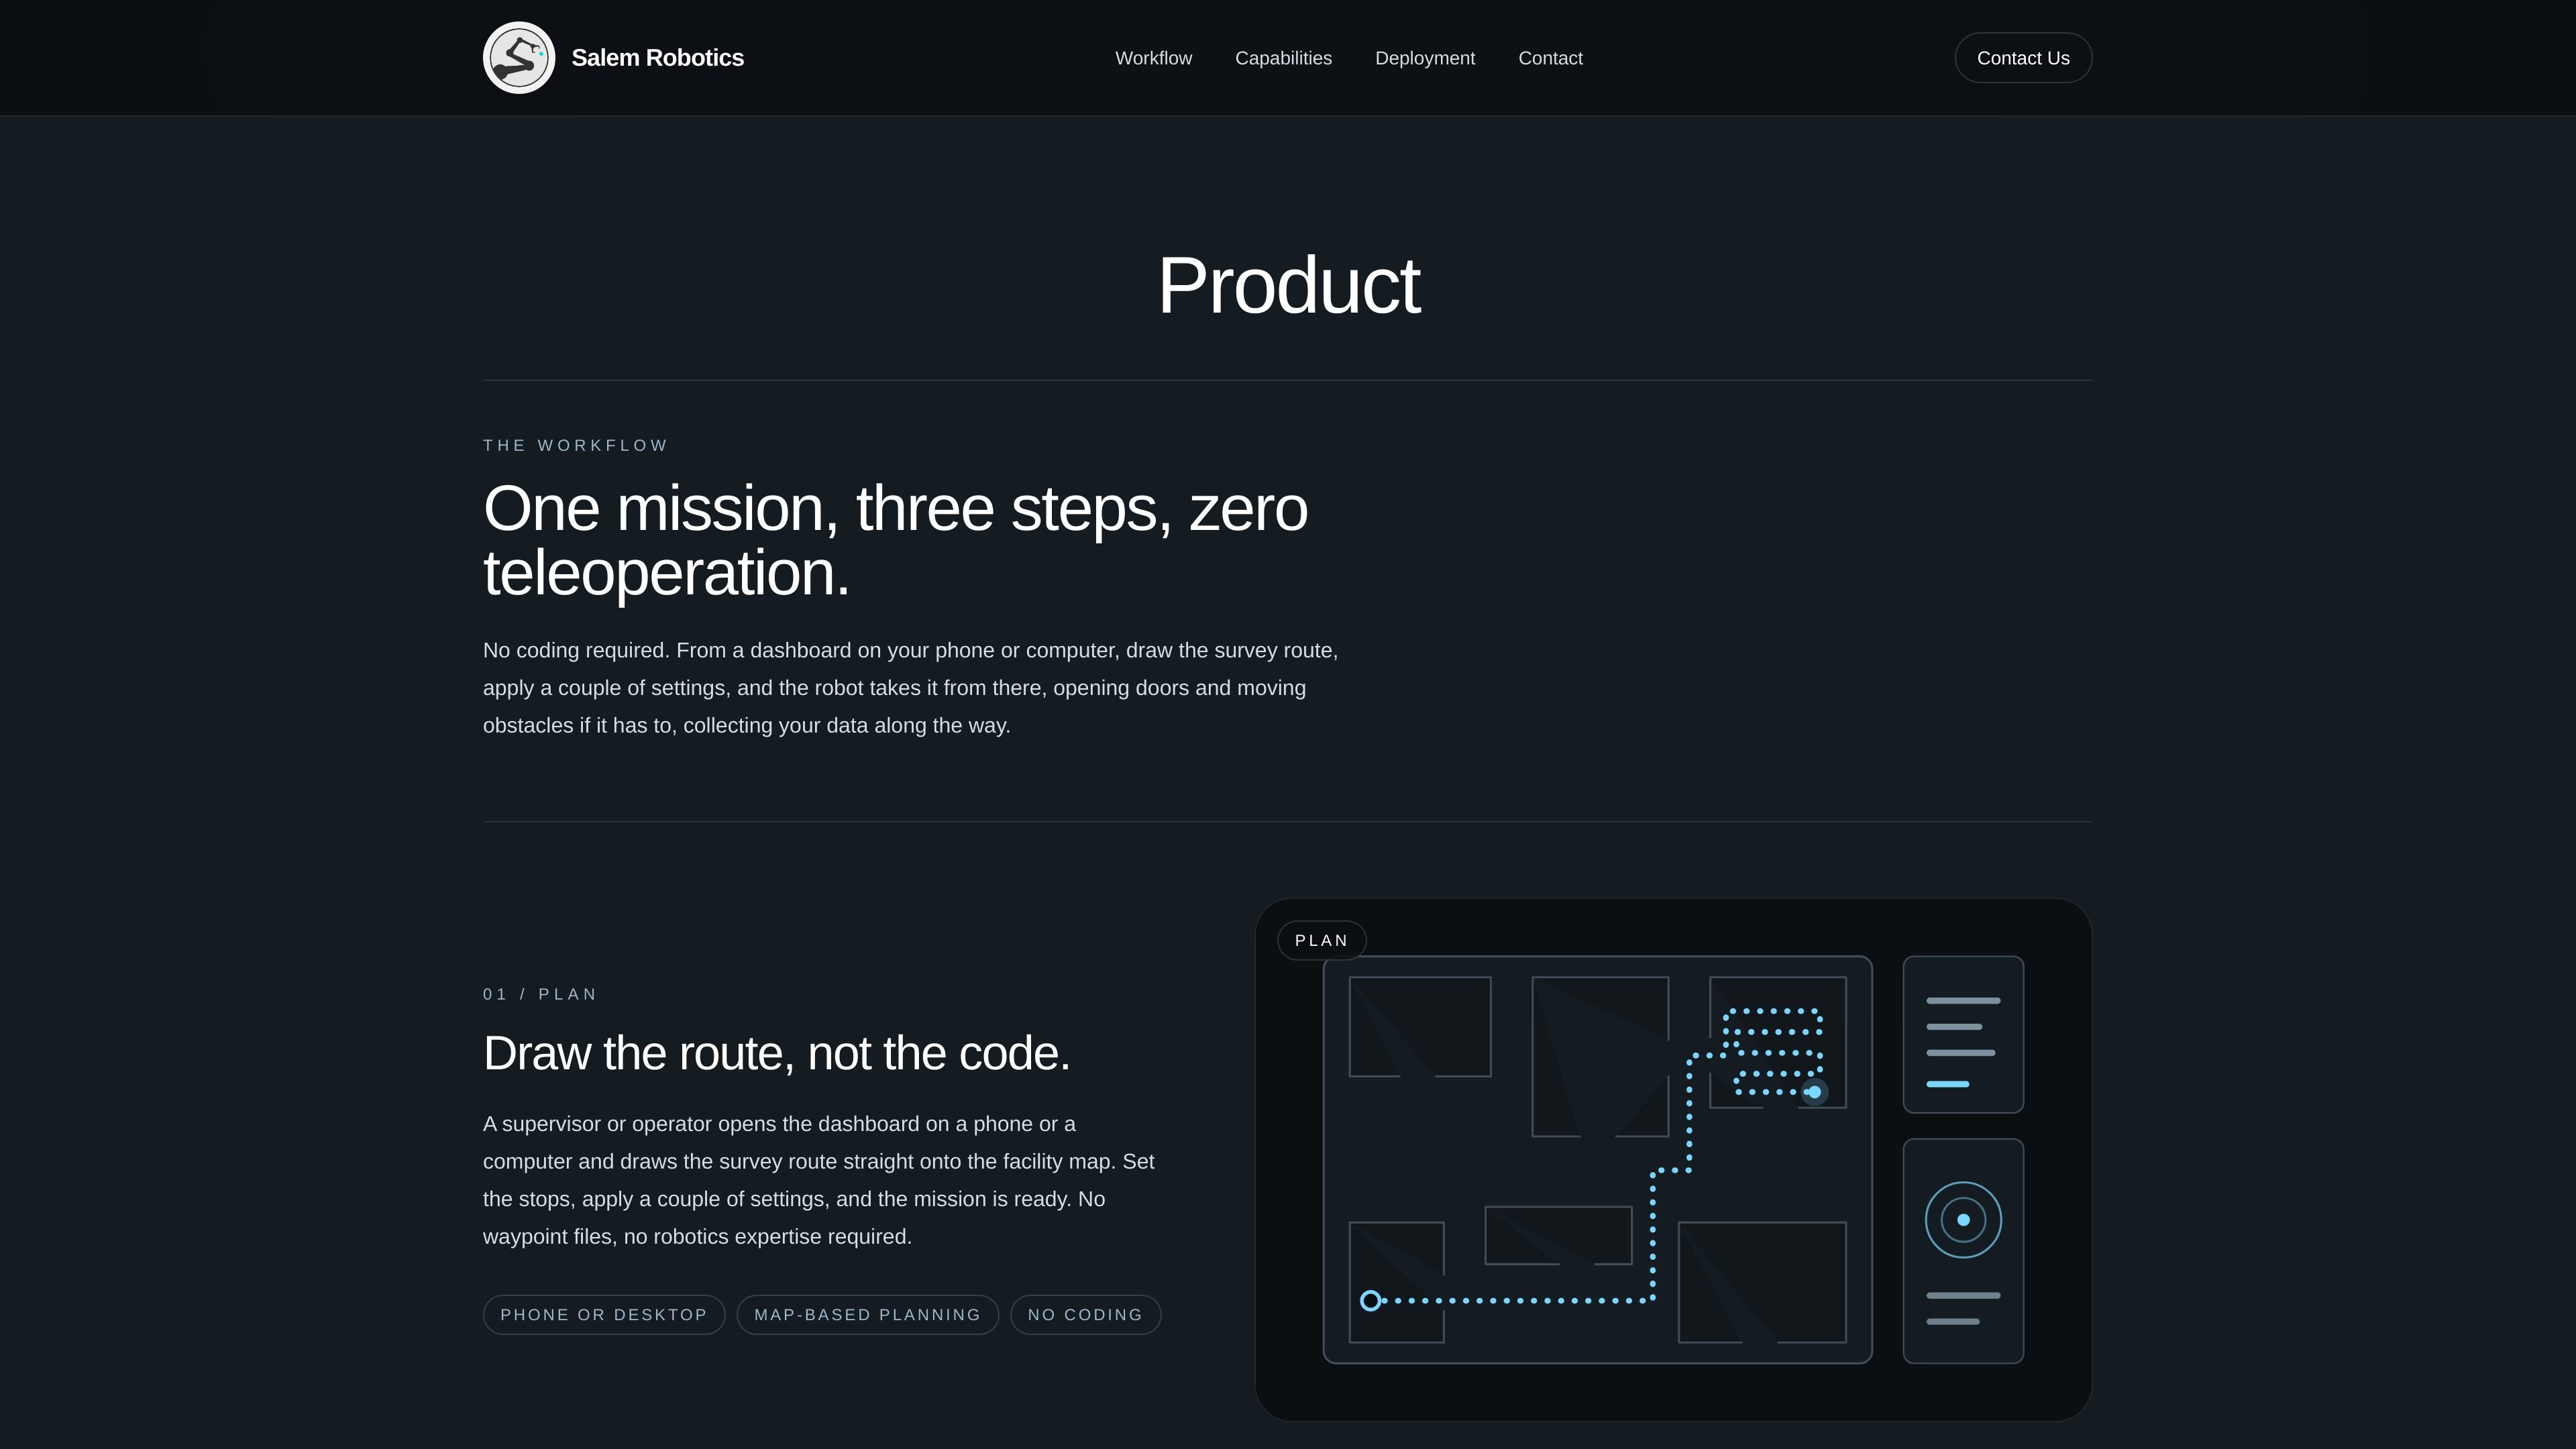
操作员可直接在设施地图上通过手机或桌面仪表板创建巡检路线,然后在无需航点文件或编码的情况下设置停靠点和任务参数。
Salem Robotics 是一款面向危险工业设施的自主巡检、测绘和监测软件平台。它将机器人端的自主能力与操作员仪表板结合在一起,使团队能够在一个工作流中规划任务、无需遥操作即可执行,并审阅生成的数据。
该平台被描述为适用于受监管且现场条件受限的环境,在这些环境中,巡检工作需要被制图、记录时间戳,并与设施几何信息关联起来。来源强调了简单的“规划—执行—报告”流程、与硬件无关的部署,以及对本地或低连接运行的支持。
操作员可直接在设施地图上通过手机或桌面仪表板创建巡检路线,然后在无需航点文件或编码的情况下设置停靠点和任务参数。
平台可自主处理执行过程,包括在必要时绕行人员、设备并避开移动障碍物。
Salem 将测绘、巡检和操作整合到单次任务中,使机器人在执行路线的同时采集数据。
任务结果会转换为合规就绪的报告,包含热图、AI 洞察和空间关联读数。
Salem 旨在扩展现有机器人系统,而非要求单一硬件栈。
系统支持联网、低连接和空气隔离运行,并支持本地或基于停靠位的仪表板访问。
为例行巡检绘制路线,然后让机器人采集读数,并通过将数据与设施位置关联的报告完成任务。
将平台用于核巡检、辐射测量、LDAR、腐蚀检查、NDT 或温度测量等专门的工业测绘任务。
适用于机器人必须在人员、设备和变化环境之间穿行、且无需直接遥操作的工业空间。
通过在机器人上运行自主能力,并在停靠位或本地服务器上使用仪表板访问,在互联网受限或无互联网的站点部署。
对已在使用中的机器人车队进行扩展,而不是采用固定硬件系统,然后叠加规划与报告工作流。
Salem Robotics 专为危险工业设施中的自主巡检和数据采集而设计。来源明确提到了核巡检、辐射测量、LDAR、腐蚀检查、NDT 以及温度测量等工作流。
主管或操作员可使用手机或电脑仪表板在设施地图上绘制巡检路线,设置停靠点并应用少量参数。随后机器人无需直接遥操作即可执行任务。
平台会生成合规就绪的任务报告,其中包含带时间戳、与空间位置关联的读数、热图以及可标示运行过程中发现的潜在安全风险的 AI 洞察。
来源说明 Salem 具有硬件无关性,可扩展工业设施中已在使用的机器人系统。它也可以支持将机器人与 Salem 的自主能力和数据工作流配套部署。
来源提到它支持联网、低连接和空气隔离站点,并可在机器人端运行,同时通过停靠位或本地服务器访问仪表板。

OpenFlags 是面向现代 JavaScript 团队的开源自托管 feature flag 平台,支持本地评估、定向灰度发布和受控上线,并将 flag 数据保留在自有基础设施中。

PromptScout 监测 ChatGPT、Gemini、Google AI Overviews 和 Perplexity 如何提及你的品牌或竞争对手,并结合来源分析和网站审计,帮助团队决定下一步优化内容、定位或站点准备度。

Biji是一个多功能平台,旨在通过创新工具和功能提升生产力。

Sleek Analytics 是一款注重隐私的网页分析工具,支持实时访客追踪、Core Web Vitals 和收入归因。无需 cookie 横幅,安装轻量,帮助站点主了解流量与转化。

Codex Plugins 将可复用技能、应用集成和 MCP 服务器打包为工作流,可在 Codex 应用中安装或通过 Codex CLI 使用,帮助扩展连接服务任务、复用指令和团队共享流程。

Struere 是一款 AI 原生平台,可将电子表格数据转为结构化运营软件,支持仪表盘、提醒和自动化,帮助团队替代手动表格流程,无需从零开发定制工具。